FILES

名鑑・現場からファイルを探す

Atlas、配膳、倉庫、AMRなど、機種名や現場名、現場で気になっている言葉から探します。

26件
ROBOTSHRB-KJ-001

Atlasの職務経歴

AtlasはBoston Dynamicsの電動ヒューマノイドで、工場の部品を取り出し、順番に並べて運ぶ仕事を担う。製品版は公表済みだが、想定用途のすべてが現場で稼働済みという意味ではない。2026年10月16日に確認した公表資料では、初期導入と用途ごとの検証を分けて読む必要がある。人は任せる工程と監督・引き取りの条件を確かめ、動画の動作だけで導入可否を決めない。

できないこと
製品版が公表されていても、自社のどの工程にもそのまま任せられるとは限らない。メーカーは顧客ごとの用途評価・訓練・統合を案内している(2026年10月16日確認)
読む目安
8分
実証実験中毎月(メーカー公表の段階・仕様の更新を確認)
ROBOTSHRB-KJ-002

Spotの用途と職務経歴|巡回点検を担う四足ロボット

Spotは四足歩行で階段や不整地を移動できる点検・巡回向けのロボットで、工場・プラント・建設現場などの巡回点検とデータ収集を担う。1,500台以上が顧客の手にあるとメーカーが公表する商用機である(2026年10月24日確認)。一方で搭載機材の重量上限は14kg、稼働は平均90分という公表値である。点検の内容は載せるセンサーによって変わり、追加のSpot Armを使う物体操作もある。経路設定と異常時対応は人が担う。(数字は本文の出典と時点を参照)

できないこと
本体に載せる機材の重量上限は14kg。追加Armの持ち上げ能力とは別の仕様で、どんな荷物でも14kgまで扱えるという意味ではない(Boston Dynamics製品ページ・2026年10月24日確認)
読む目安
8分
現場で働いている半年ごと(メーカー公表の仕様・事例の更新を確認)
ROBOTSHRB-KJ-003

Digitの職務経歴|トート搬送の実績と世代の違い

DigitはAgility Roboticsの二足歩行ロボットです。GXOが2024年に公表した仕事は、トート(通い箱)をほかのロボットから受け取り、コンベアへ載せ替える工程です。2026年発表のDigit 5は次世代機で、その仕様を以前の配備実績へ当てはめることはできません。荷物の形や重さ、機体の世代、現場の運用条件を一緒に確かめます。

できないこと
GXOのトート搬送事例だけでは、ばら積みの不定形品や屋外での作業まで確認できない。これは能力がないという意味ではない
読む目安
8分
現場で働いている半年ごと(メーカー・導入企業の公表更新を確認)
ROBOTSHRB-KJ-004

Optimusの職務経歴 — 生産開始とできることの確認

Teslaは2026年Q3資料で、Fremontの生産ラインでOptimusの生産を開始したと報告している。製造段階はEarly Ramp(生産立ち上げ初期)とされる。一方、この発表だけでは、顧客現場でどの作業をどんな条件で担ったかまでは分からない。生産開始は確認できるが、能力や採用実績は別の欄で確かめる必要がある。確認日:2026年10月24日。

できないこと
生産開始の公表だけでは、一般販売の条件や顧客現場での採用実績は判断できない。今回確認したQ3資料では、具体的な顧客名・担当工程・運用条件を確認できなかった
読む目安
7分
開発中四半期ごと(株主向け資料・公式発表の更新を確認)
ROBOTSHRB-KJ-005

BellaBotの職務経歴

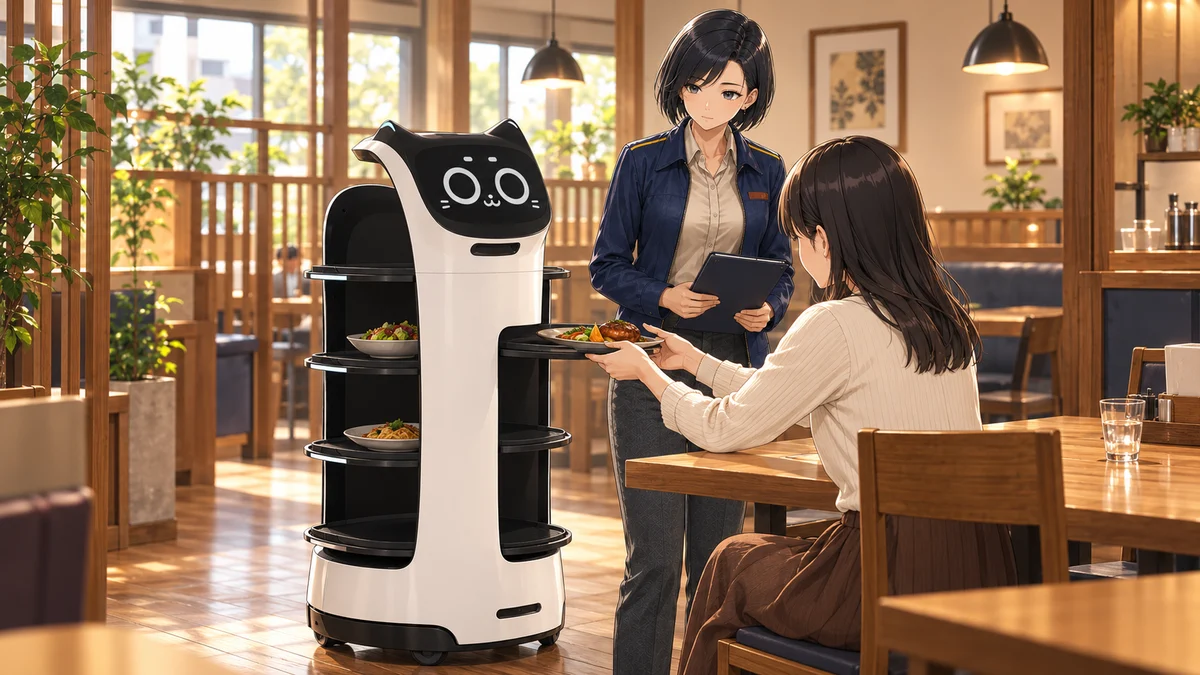
BellaBotは、飲食店で料理や食器を運ぶPudu Roboticsのネコ型配膳ロボットである。4段のトレイへ料理を載せる作業と、到着後に皿を取る作業は人が担う。通路の確保や止まったときの対応もスタッフの仕事だ。メーカー公表の積載量は1段10kg・合計40kgまで。自律走行と障害物回避の機能があっても、配膳の全工程を一台で終えるわけではない。

できないこと
料理をトレイに載せる・客席で降ろす作業は人が担い、搬送だけでは配膳は完結しない
読む目安
8分
現場で働いている半年ごと(メーカー仕様・導入公表の更新を確認)
ROBOTSHRB-KJ-006

Proteusの職務経歴 — Amazonでカートを運ぶロボット

ProteusはAmazonが自社開発した初の完全自律移動ロボットで、フルフィルメントセンターの開放エリアを従業員のそばで走行しながら、注文商品を積んだ重いカート(400kg近く)を運ぶ。柵で囲われた区画でしか動けない従来機と違い、人の周囲を安全に回避しながら働くと公表されている。確認した公式発表はAmazon施設での運用を扱っており、外部向けの販売条件は確認できない。商品を棚から取る手作業はしない。自然言語で指示できる次世代機は試験段階である。(出典と時点は本文を参照)

できないこと
公表された運用先はAmazon施設である。今回確認した公式発表では外部向けの販売・提供条件は確認できない(2026年10月24日確認)
読む目安
7分
現場で働いている半年ごと(Amazon公式の公表更新を確認)
ROBOTSHRB-KJ-007

Figure 03とは|手の改良とBMWで示した部品の順立て作業

Figure 03は、米Figureが2025年10月に発表した第3世代の人型ロボットである。手のひらのカメラや指先の触覚などを備え、2026年6月にはBMW工場で部品を順番にそろえる物流作業を実演した。部品をつかんで置く動作と、台車を引く動作を組み合わせている。ただし、旧機体Figure 02の稼働実績を03の実績へ移したり、この実演から工場全体を無人で任せられると考えたりはできない。

できないこと
今回確認した実演から、工場全体や家庭の全作業を無人で任せられるとはいえない
読む目安
6分
実証実験中3か月。機体名と公表作業、運用段階を再確認
ROBOTSHRB-KJ-008

NEOは何ができる?ドア対応・洗濯物と自律/遠隔支援の違い

NEOは1Xが家庭向けに開発する人型ロボットである。公式製品ページは、ドア対応を基本的な自律動作の例、洗濯物を未知の複雑な仕事に遠隔支援を使う例として分けている。所有者がアプリやVR機器で操作する機能も別にある。作業が映っているだけでは、その回を誰が動かしたかは分からない。NEOの能力は、具体的な動作と自律・Expert支援・本人操作の区分を一緒に読み、未公表の成功率や介入頻度は補わずに確かめる。

できないこと
紹介映像だけでは、各回の自律動作の範囲や人の介入頻度を確定できない
読む目安
6分
開発中3か月。機体・機能・制御方式の公表内容を確認
ROBOTSHRB-KJ-009

Unitree G1は何ができる?歩行・手振りとEDUの構成差

Unitree G1は二足で動く人型ロボットで、歩行や手振り、ダンスなどの操作例が公表されている。ただし、メーカーはG1とG1 EDUを分け、EDUの手や手首などには追加構成がある。動作を開発する機能もEDU側の仕様である。紹介動画の一部は開発・試験中の機能を含むため、映った動作をすべて標準機の自律機能とは読めない。機体の版、装備、操作・開発条件を合わせて、何ができたかを確認する。

できないこと
紹介映像に出た手や動作を、すべてのG1の標準装備・提供機能とは扱えない
読む目安
6分
開発中3か月。構成表と提供機能の脚注を確認
BASICSHRB-KS-001

AMRとAGVの違い

AMRとAGVは、名称だけでは完全に二分できない。一般的な比較では、誘導体に沿う経路誘導式AGVと、地図・センサで経路を計画するAMRを分ける。ただし広義のAGVには自律移動式も含まれるため、製品資料で誘導体、経路の決め方、障害物時の動き、変更作業を確かめるのが確実である。どちらも走行エリアの安全設計と異常時の対応は人が担う。

できないこと
代表的な経路誘導式AGVは、誘導体のない場所へ経路を外して走れず、変更時には磁気テープの張り替えなど設備側の作業が発生する(シナノケンシ公式コラム・2026年8月27日閲覧)
読む目安
7分
現場で働いている年次(メーカー公表・用語規格の改定を確認)
BASICSHRB-KS-002

協働ロボットとは何か

協働ロボットは、安全柵で人と隔てずに同じ空間で作業することを想定して設計された産業用ロボットである。人に接触すると軽い力で止まる機能や、腕を直接動かして教えられる操作方式を備えた機種がある。ただし柵なしは無条件ではなく、導入現場ごとのリスクアセスメントで危険のおそれがなくなったと評価できることが前提であり、その枠組みは厚生労働省の通達と国際規格(ISO 10218、ISO/TS 15066)が定めている。

できないこと
柵なしで置けば自動的に安全になるわけではなく、導入現場ごとのリスクアセスメントで危険のおそれがなくなったと評価できることが前提になる(厚生労働省の通達・2026年8月14日閲覧)
読む目安
8分
現場で働いている年次(規格・通達・メーカー公表の改定を確認)
BASICSHRB-KS-003

ロボットを人が監督する条件の整理

ロボットの監督は、どこから見るか、いつ見るか、何が起きたら人が引き取るかを分けて読む。常時・定期は頻度、遠隔は場所、例外時は介入の条件であり、一つだけを選ぶ分類ではない。異常通知の送り先と、実際に対応できる人も別に確認する。人の監視は安全装置の代わりにはならず、担当者名を記入しただけで稼働を決めることもできない。この記事では、メーカーや現場の安全担当者へ確かめる質問を整理する。

できないこと
立ち往生や誤検知などを、機体が復旧できる範囲と人が引き取る範囲に分けて確認する。例外への対応は機種と用途で異なる
読む目安
10分
現場で働いている半年ごと(通達・規格・メーカー公表の運用条件の改定を確認)
BASICSHRB-KS-004

エンドエフェクタとは? ロボットの手先で変わる仕事

エンドエフェクタは、ロボットアームの先端で、物をつかむ、ねじを締める、塗装するなどの仕事を担う機器である。指の形をした手だけを指す言葉ではない。腕が手先を運び、先端の道具が対象物に働きかけると分けると分かりやすい。ただし、道具を替えるだけで別の作業を任せられるわけではなく、対象物への適合、接続や設定、安全条件を人が確認する。

できないこと
先端の道具を付け替えるだけで、任意の作業が完成するわけではない
読む目安
6分
現場で働いている年次。用語と参照先の説明を確認
BASICSHRB-KS-005

ヒューマノイドと産業用ロボットの違い|形と用途を分けて読む

ヒューマノイドは人に似た体の形に着目した呼び名で、産業用ロボットは産業環境での用途や機構などによる分類である。二つは同じ基準で分けた対立項ではなく、人型の機体が産業用の仕事を担う場合もある。産業用の腕が移動台車に載る構成もあるため、人型なら移動、産業用なら固定とも決められない。形、担当する工程、動作の条件を分けると、紹介記事の違いを読みやすくなる。

できないこと
人に似た形だけでは、人と同じ作業や、無監督での運用を任せられるとはいえない
読む目安
6分
現場で働いている年次。用語の参照版と定義の説明を確認
BASICSHRB-KS-006

AIロボットで仕事はどう変わる? 指示・見分け・動作の違い

AIによって、言葉の指示と目の前の物を結び付け、状況に合わせて動作を選ぶロボットの開発が進んでいる。仕事を細かな動きだけで指定するのでなく、目的で伝えられる範囲が広がる点が変化だ。ただし、指示が通じること、物を正しくつかめること、現場で繰り返し任せられることは別である。紹介資料は、対象の物・作業場所・完了状態と、人が引き取る条件を合わせて読む。

できないこと
一つの実演の成功から、別の物・場所・機体でも同じ仕事を任せられるとは判断できない
読む目安
7分
開発中半年ごと。採用した開発発表の提供段階が変わったら前倒しで確認
BASICSHRB-KS-007

繰り返し位置決め精度とは?よくそろう位置と、狙った位置の違い

繰り返し位置決め精度は、同じ条件で同じ位置へ動かしたとき、到達位置がどれほどばらつくかを見る指標である。指令した位置と実際の位置のずれを表す精度とは、確かめる問いが異なる。毎回よくそろって止まっても、その集まりが目標からずれている場合はある。仕様の±mmは、項目名、対象機種、測定条件と一緒に読み、狙った位置への正確さや作業の仕上がりの保証へ読み替えない。

できないこと
繰り返し位置決め精度だけで、指令した座標へのずれや作業の合格を保証できない
読む目安
6分
仕様の読み方一年。引用資料の定義と条件を再確認
SITESHRB-SB-001

倉庫ロボットの職務経歴 — 種類と工程ごとの分担

倉庫ロボットは、棚やカートを運ぶ機体、荷物を仕分けるアーム、商品を取り出す機体など、担当工程で分けると理解しやすい。人が商品を取り、ロボットが搬送を担う方式もある。導入後は、減る作業に加え、残る作業や新たに覚える操作も確認する。一工程を自動化しただけでは、職場全体の必要人数は分からない。この記事では各機種の担当と、人の分担を読むための確認事項を整理する。

できないこと
扱える物や工程は機種ごとに異なる。Vulcanの公表対象品目の割合を、全倉庫の自動化率や人の作業量の割合として使うことはできない
読む目安
11分
現場で働いている半年ごと(メーカー・導入企業の公表更新を確認)
SITESHRB-SB-002

配膳ロボットの仕組みと人の分担

配膳ロボットは、登録した店内の目的地と現在地を照合し、センサーで周囲を確かめながら料理や食器を運ぶ。位置を測る方法は機種によって異なり、天井の目印を使わない方式もある。BellaBotなど腕のない搬送機では、皿を載せる・取る作業は人の担当だ。目的地へ自分で走れても、受け取りを手伝うことや通路で止まったあとの対応まで不要になるわけではない。

できないこと
本稿で扱うBellaBotなど腕のない搬送機は、トレーの皿を持ち上げてテーブルに置けない。皿を載せる・取る工程は人が担う
読む目安
8分
現場で働いている半年ごと(メーカー仕様と導入企業の公表更新を確認)
SITESHRB-SB-003

警備ロボットの職務経歴 — できることと人の分担

警備ロボットは巡回やセンサーによる検知、監視側への通知を担う。機種によって遠隔警告、案内、初期消火なども公表されている。ただし、自動で異常を検知できることと、現場の対応をすべて任せられることは別である。何を検知し、誰が通知を確認して対応するかをセットで読む。本文はcocobo・REBORG-Z・SQ-2の公式資料を2026年10月24日に確認したもの。

できないこと
取り押さえを代行する機能は、ここで参照した各社の資料では確認できない。初期消火など、物に働きかける機能まで一律に否定する意味ではない
読む目安
8分
現場で働いている年次(各社の機能追加・導入公表を確認)
SITESHRB-SB-004

建設現場ロボットの職務経歴 — 種類と工程ごとの分担

建設ロボットには、土工の自動化建機、トンネル掘削、鉄骨溶接、資材搬送、内装作業などの系統がある。鹿島の造成工事や清水建設の鉄骨溶接では、実際の工事への適用が公表されている。ただし、ある工程の自動化は、現場全体を任せられるという意味ではない。作業計画や品質確認など、人の担当と適用条件を機種ごとに読む。本文は2026年10月24日に確認した各社資料に基づく。

できないこと
ここで紹介するのは個別工程への適用例であり、建設現場の全作業を一括して任せられる実績を示すものではない
読む目安
9分
現場で働いている年次(各社の技術リリースと適用工事の公表を確認)
SITESHRB-SB-005

農業ロボットの職務経歴

農業では、耕うんを担うトラクタ、田植機、収穫用コンバイン、防除用ドローンなどで作業の自動化が進んでいる。ただし自動化する範囲と監視方法は機種ごとに違う。クボタDRH1200A-Aの発売発表では、外周を人が刈り、その後はほ場周辺で監視しながら無人運転する。農水省は2026年3月に遠隔監視コンバインをガイドラインへ追加したが、それだけで既存機を遠隔監視へ切り替えられるわけではない。

できないこと
DRH1200A-Aの2023年発売発表はほ場周辺での監視を条件とする。遠隔監視を扱う制度があっても、この機種を条件変更なしで使えるという意味ではない
読む目安
9分
現場で働いている年次(メーカーの製品公表と農林水産省の制度更新を確認)
SITESHRB-SB-006

災害対応ロボットの職務経歴 — スクラムフォースの四つの役割

災害対応ロボットの役割は、機種と想定する災害によって異なる。ここでは消防庁が開発したスクラムフォースを例に、飛行・走行型の偵察、放水、ホース延長の四つの役割を読む。移動経路や放水位置はシステムが提案し、判断と指示は隊員が行う半自律方式である。救出・搬送は、このシステムについて白書が挙げる機能には含まれない。

できないこと
スクラムフォースの公表機能に、要救助者の救出・搬送は含まれない。担当は偵察・監視・放水・ホース延長までである(令和元年版消防白書、2026年10月24日確認)
読む目安
8分
現場で働いている年次(消防白書・消防研究センターの公表を確認)
SITESHRB-SB-007

業務用清掃ロボットの種類と、清掃前後に残る仕事

業務用清掃ロボットには、乾いたごみを吸う・掃き集める方式や、水を使って床を洗う方式があり、複数を備える機種もある。自動で走れることと、どの床でも同じ清掃ができることは別である。床材と汚れに合う方式を確かめ、清掃前の準備、作業後のごみ処理や機器の手入れまで分けて見る。給排水やブラシ洗浄を自動化する設備があっても、人の確認がすべて不要になるとは限らない。

できないこと
自律走行の機能だけでは、すべての床材や汚れに対応できるとはいえない
読む目安
7分
現場で働いている半年ごと。機能と追加設備、手入れ条件の公表変更を確認
SITESHRB-SB-008

パレタイジングロボットの仕事|箱を積む前と後は誰が担う?

パレタイジングロボットは、箱や袋などをパレット上の決めた位置へ積む仕事を担う。箱を供給する設備、つかむ道具、積み方の設定と組み合わせて働く。積み付けが自動でも、空のパレットの用意や満載後の搬出まで同じロボットが行うとは限らない。何を、どこから、どこまで扱う構成なのかを確認すると、動画の一動作と、前後を含む作業全体を分けて読める。

できないこと
一箱を積む映像だけでは、空パレットの供給や満載後の搬出まで自動かは分からない
読む目安
6分
現場で働いている半年。対象物と供給・交換の公表仕様を確認
SITESHRB-SB-009

塗装ロボットの仕事|ガンの動きと、塗る前後の工程を読む

塗装ロボットは、塗料を吹き付けるガンなどを対象物に沿って動かし、塗る作業を担う。腕の動きに加え、塗料の供給、対象物の位置、噴射のタイミングなどを組み合わせる。機体が動くことと、必要な塗膜ができたことは別に確認する。周辺機器をまとめた製品にも設置条件があるため、塗る前の準備、塗る動作、仕上がりの確認を分けると、どこまで任せた工程なのかが分かる。

できないこと
ガンが決めた動作を終えても、必要な塗膜や仕上がりの確認が済んだとは限らない
読む目安
6分
現場で働いている半年。構成と対応対象の公式情報を確認
SITESHRB-SB-010

炒め調理ロボットの仕事|材料の投入から洗浄まで、厨房の分担を読む

炒め調理ロボットは、用意された食材を、登録したレシピに合わせて加熱し、混ぜる工程を担う。食材や調味料の投入、料理の取り出し、提供などの分担は機種と運用で異なる。鍋を自動で洗う機能があっても、日々の清掃がすべてなくなるわけではない。I-Robo2の紹介を例に、調理の前、鍋の中、調理後を分けると、機械に任せた仕事と厨房に残る仕事を読み取れる。

できないこと
鍋の動作が自動でも、材料準備・提供・日々の清掃すべてが自動とは限らない
読む目安
6分
現場で働いている半年。機体仕様と公式導入事例を確認