スカラロボットとは?水平・上下・回転で仕事を読む
スカラロボットの動きを、水平移動・上下移動・先端回転に分けて解説。典型的な4軸構成と、物を傾ける姿勢の違い、部品を取って置く工程で工具や供給装置が担う役割を整理します。
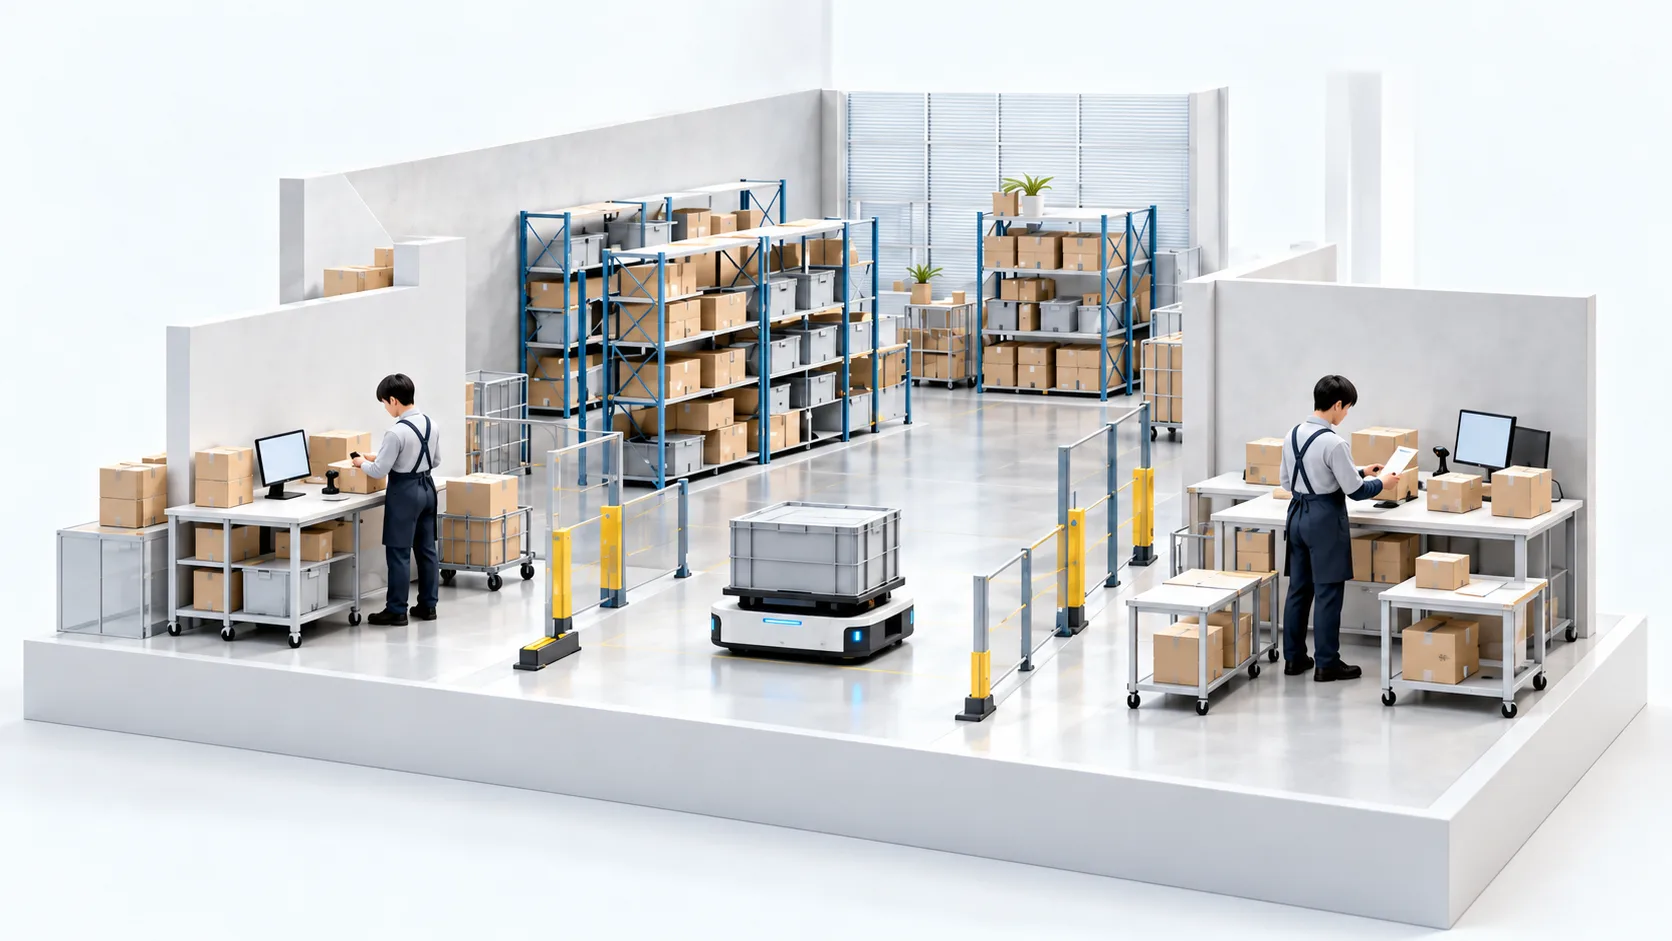
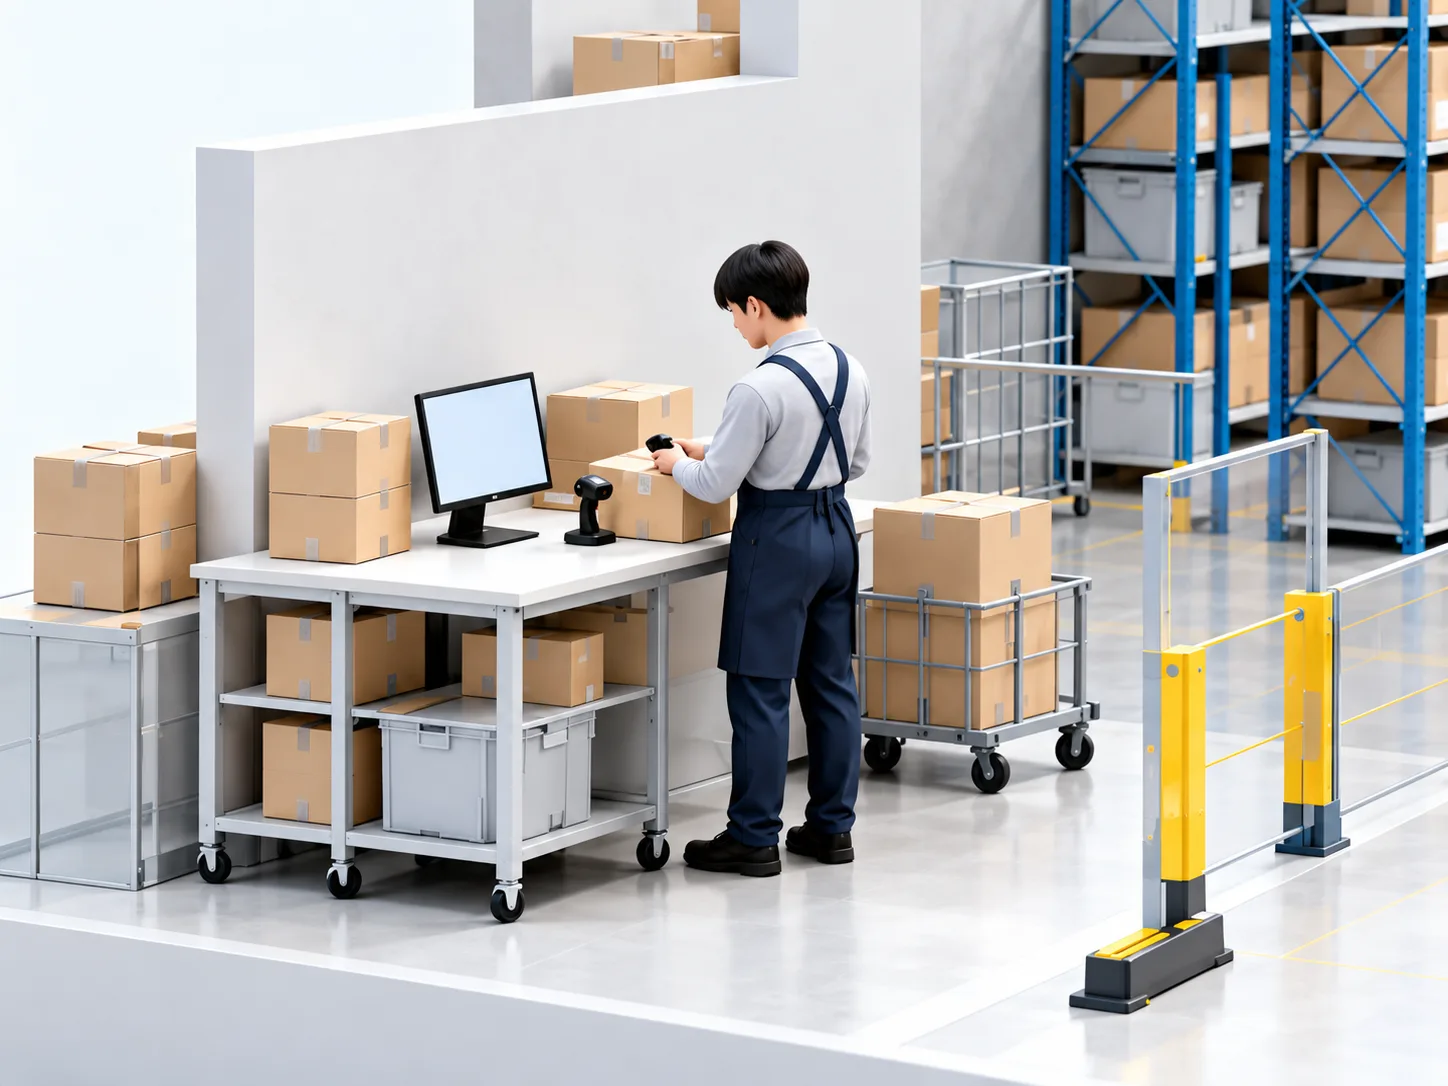
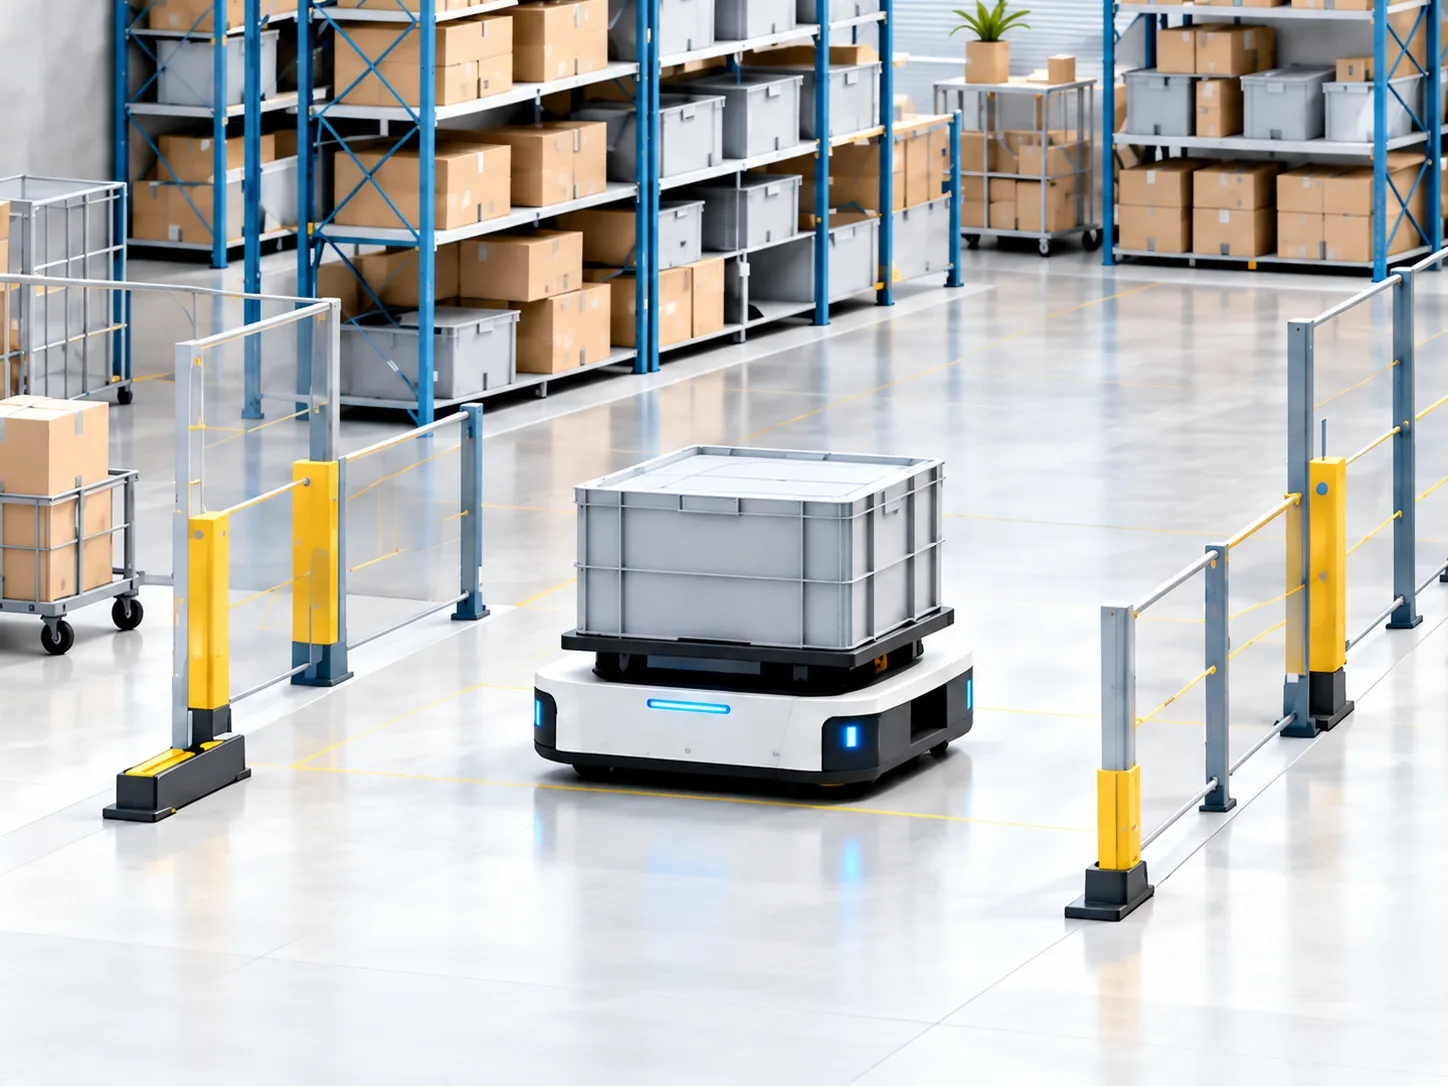
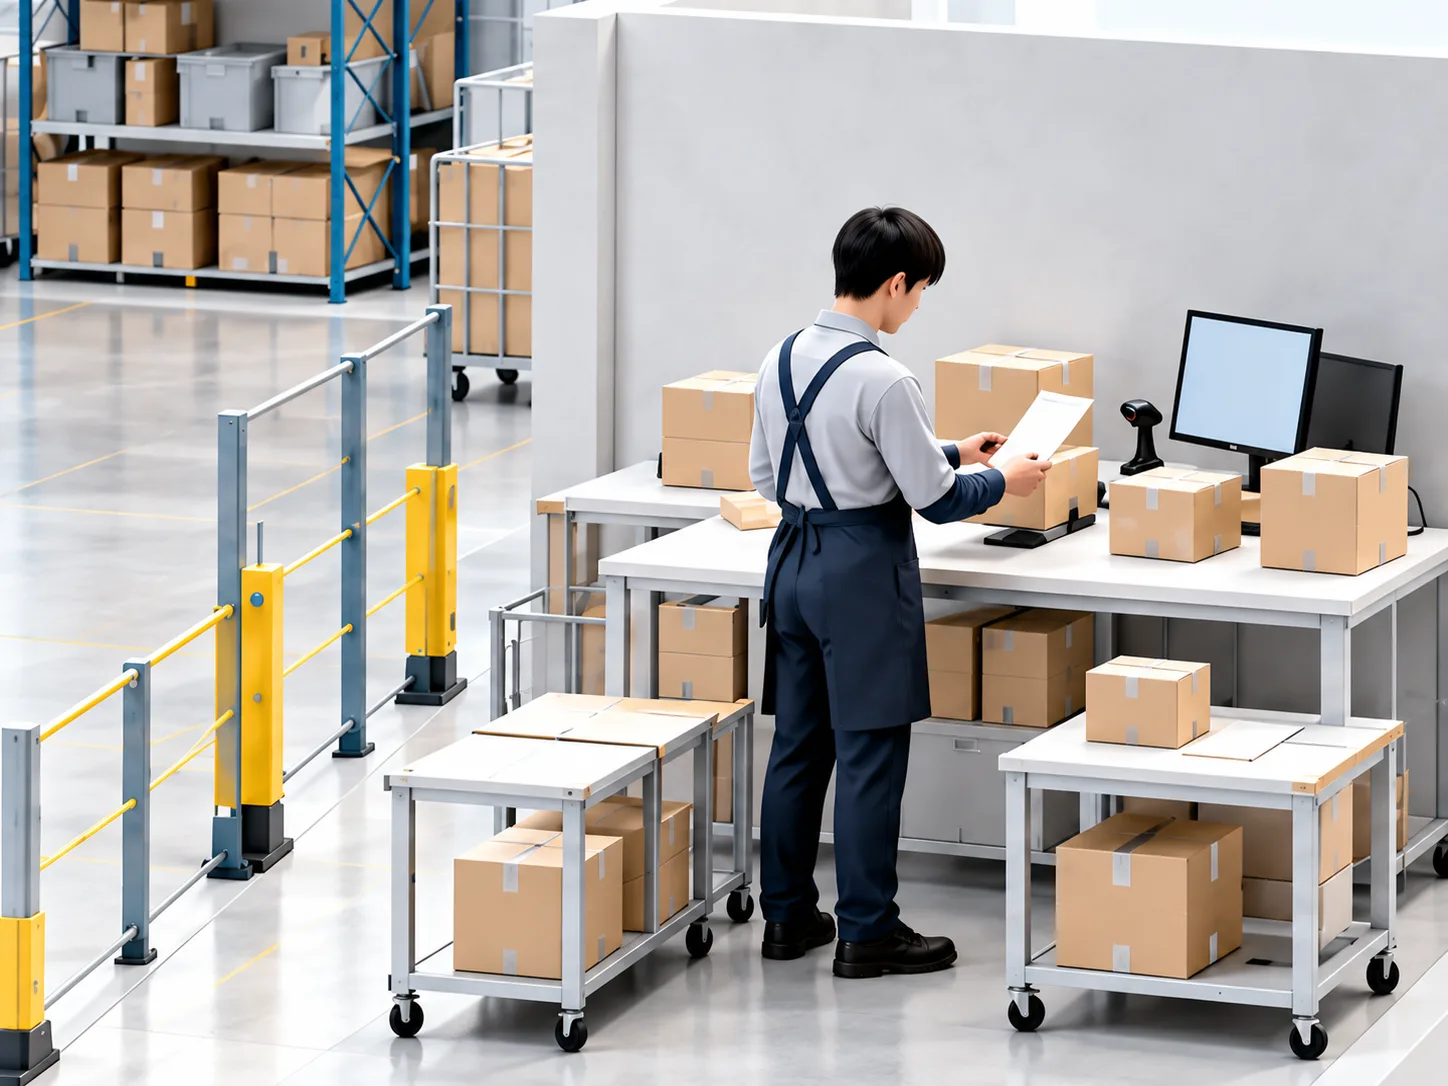
荷物を準備する人、運ぶロボット、受け取る人。ひとつの搬送をたどります。
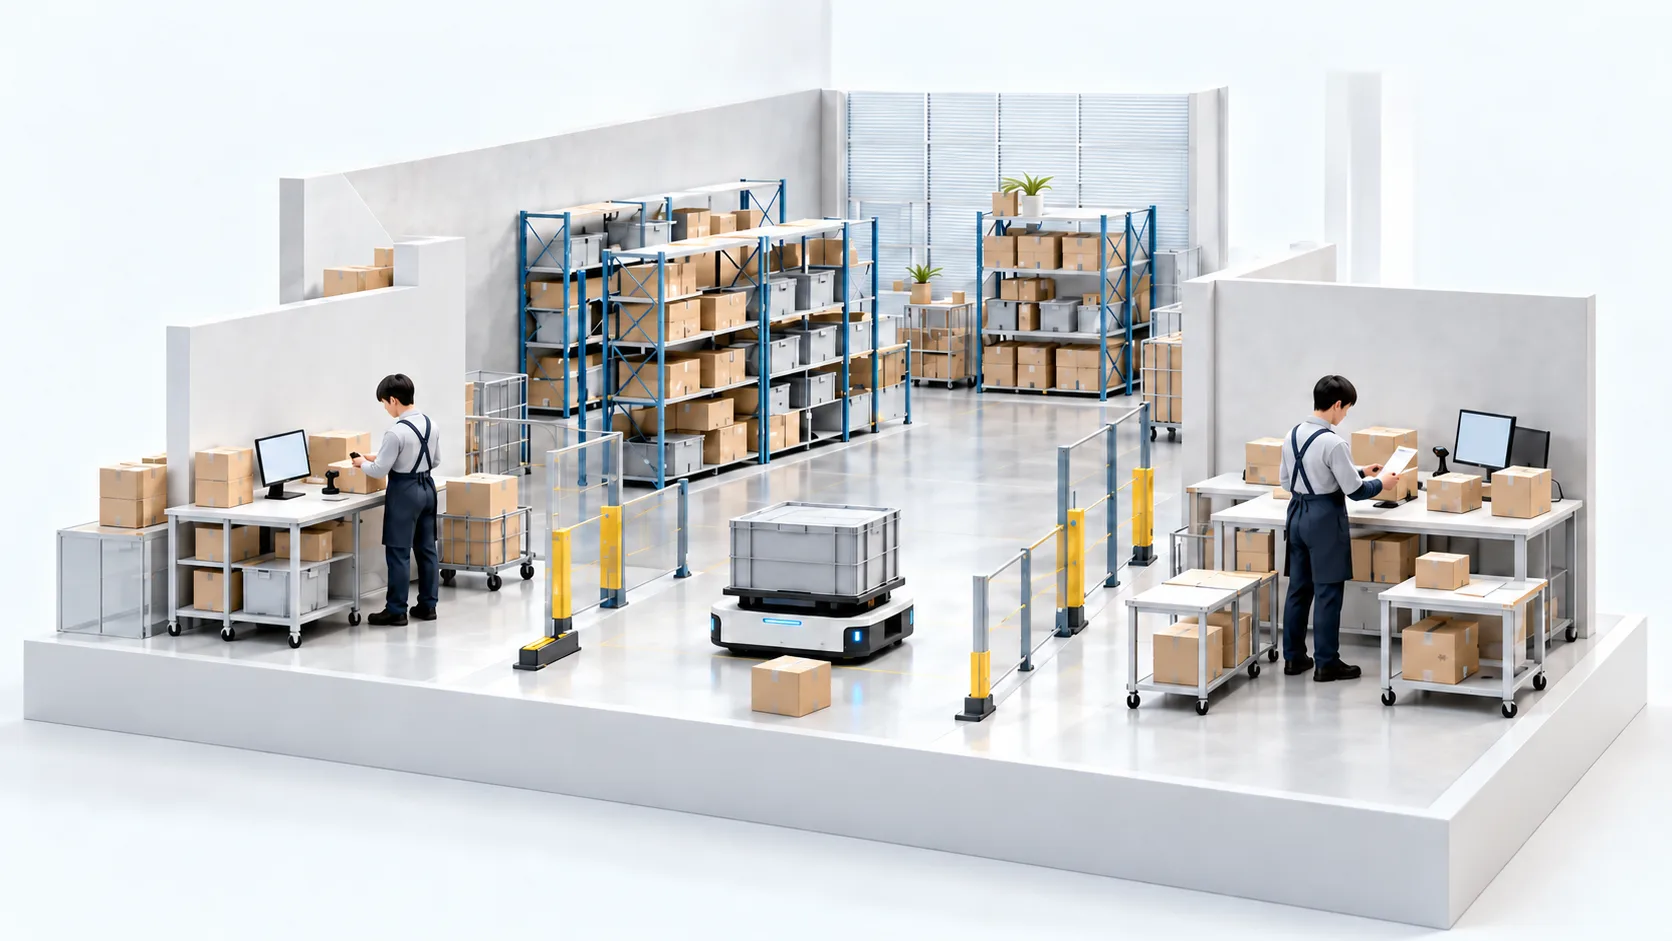
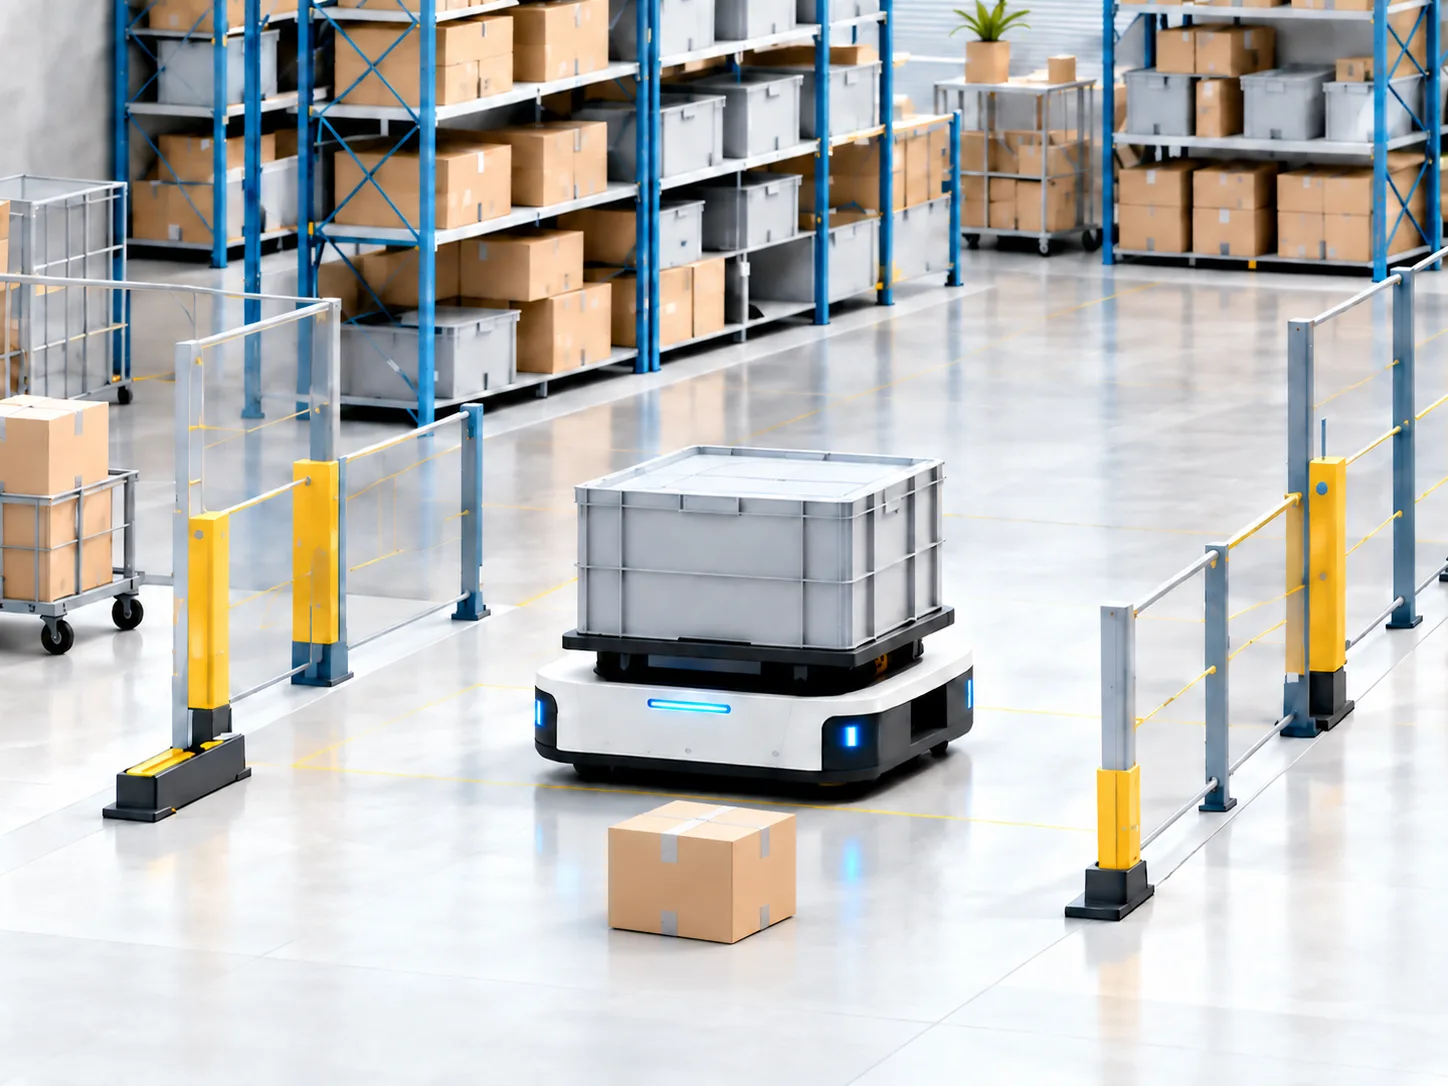
人が荷物を準備し、ロボットが決めた範囲を運び、人が受け取る倉庫の場面。
番号と同じ場面を読み、担当と条件を確かめます。矢印は荷物の進む向きです。
「通常」と「通路に障害物があるとき」を比べると、搬送が止まったときの人の仕事が見えてきます。
基本の流れは1〜4。5は気になる荷物があるとき、6は次の作業に備える場面です。
この例では、人が準備と確認を担い、ロボットが決めた範囲の搬送を担います。
届いた荷物の数と外装を確かめ、搬送に回す荷物を決めます。
人が確認
確認できた荷物を、搬送準備へ回します。
この場面では、人が荷物を確認します。
荷物の載せ方と行き先を確かめ、運ぶ準備をします。
人が準備
ロボットは、準備場所で出発待ちです。
この場面では、人が条件に合う荷物を、決めた載せ方で準備します。
準備済みの荷物を、決めた範囲の受渡し場所へ運びます。
ロボットが搬送
準備場所から受渡し場所へ運びます。
この場面では、ロボットが搬送します。人が運ぶ範囲と異常時の対応を決めます。
届いた荷物と行き先を確かめ、受け取ります。
人が照合・受取り
照合してから、決めた手順で受け取ります。
この場面では、人が荷物を照合し、受け取ります。
数量の違いや外装の傷みを確かめ、次の扱いを決めます。
人が確認・判断
気になる荷物が見つかったときの確認です。
この場面では、人が数量の違いや外装の傷みを確かめ、気になる荷物の扱いを判断します。
片付けと点検で、次の作業に備えます。
人が片付け・点検
決めた手順で、片付けと点検を行います。
この場面では、人が作業場所を片付け、ロボットや道具を点検します。

記事の5工程は倉庫全体の整理です。この6場面は、一つの搬送に注目して分担を見たものです。
倉庫全体の5工程を見るすべてを文章で読むスカラロボットの動きを、水平移動・上下移動・先端回転に分けて解説。典型的な4軸構成と、物を傾ける姿勢の違い、部品を取って置く工程で工具や供給装置が担う役割を整理します。
ロボットのリーチの数値だけで、作業台のどこでも使えるとは判断できません。基準点と動作範囲図、工具の位置と向き、途中の経路を分けて読み、設備担当者へ確認したい点を整理します。