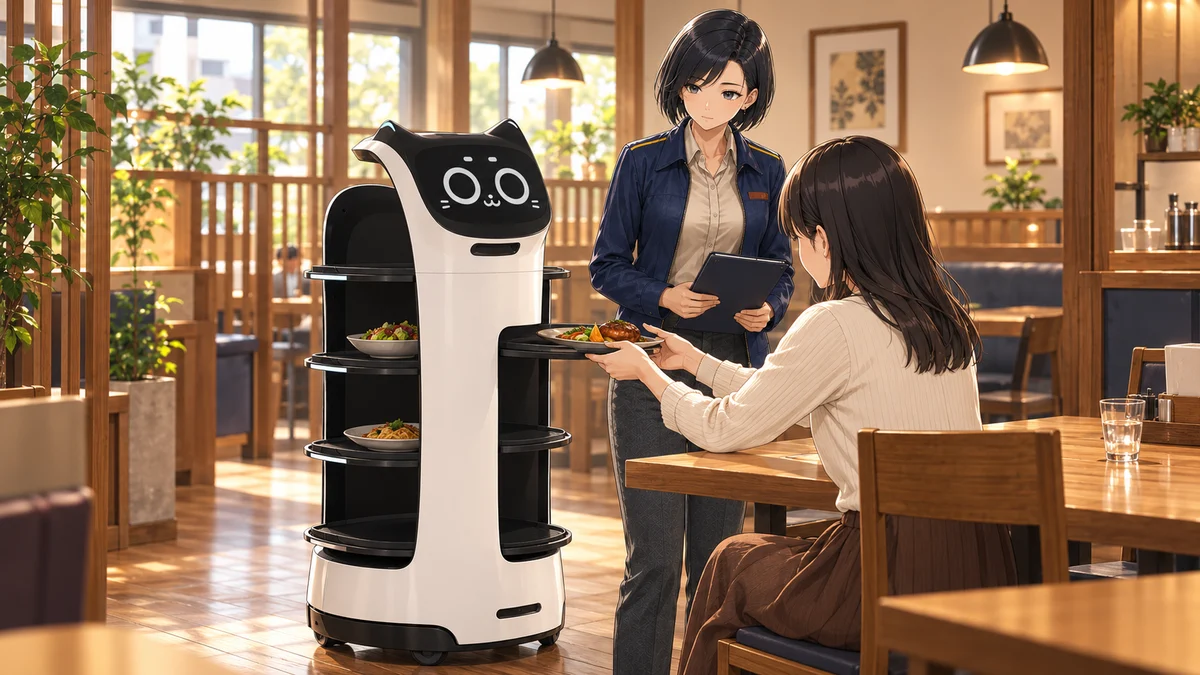
猫の顔をしたロボットが席の横に止まり、「お料理をお取りください」と言う。そこで皿を取るのは客か店員だ。走る仕組みと、届いたあとの受け渡しを分けて見ると、配膳ロボットの担当が分かりやすくなる。ここではBellaBotなど、腕を持たずトレーで料理や食器を運ぶ機体を中心に見ていく。
ホールの仕事を分解する
ホールには、注文を取る、料理を運ぶ、皿を下げる、会計する、席へ案内する、呼び出しに応じる、といった仕事がある。まず料理が厨房から食卓へ届くまでを、三つに分けよう。
| 工程 | ロボットに任せる部分 | 人が受け持つ部分 |
|---|---|---|
| 出発前 | 搬送の準備が整うまで待つ | 料理を載せ、届け先を指定する |
| 通路の移動 | 指定された地点へ運ぶ | 通路を確保し、止まったときに対応する |
| 客席での受け渡し | 皿を載せたトレーを席の近くへ届ける | 客または店員が皿を食卓へ移す |
これは腕のない搬送機を使う場合の分担である。下げ膳も同じで、食卓の食器をトレーへ戻す工程まで自動になるわけではない。皿を取るのが難しい客には、店員の手助けが必要になる。
機種によっては、席への案内や画面・音声での案内も備える。「運ぶ以外は一切できない」と決めるより、任せたい動作を一つずつ機能と照合するとよい。
配膳ロボットの仕組み — 行き先・現在地・障害物を確かめる
席までたどり着くには、「どこへ向かうか」「今どこにいるか」「前を通れるか」をそれぞれ確かめる必要がある。店内の地図や目的地の登録だけで、この三つがすべて済むわけではない。
導入準備の具体例として、キングソフトはLanky Porterの走行ルート、テーブル番号に対応する到着地点、到着時の向きなどを設定すると説明している。人が席の位置を登録し、営業中に届け先を選ぶことで、搬送の行き先が決まる。
走行中には、自分の位置も測る。BellaBotのメーカー資料では、レーザーを用いるLiDAR SLAMと、画像を用いるVisual SLAMという二つの方式に対応する。SLAMは、地図を作ることと、その中の現在地を推定することを組み合わせる技術の呼び名だ。目印を使う測位のほか、レーザーによる目印不要の測位も公表されており、天井のマーカーがすべての配膳ロボットに必須というわけではない。
さらに、周囲の障害物を検知して動きを調整する。BellaBotはカメラとLiDARで障害物を検知し、停止・回避する機能を備えるとメーカーは説明している。目的地へ向かうことと、その瞬間に前を通れるか確かめることは、別の役割を持つ。 地図に目的地があっても、途中に物が置かれていれば、そのまま進んでよいことにはならない。
配膳ロボットにできないこと
腕のない搬送機は、料理を席の近くまで運べても、皿をつかんで食卓へ置く動作はできない。道をふさぐ物を片付けたり、こぼれた料理を拭いたりする仕事も、人が引き受ける。
床の条件は、機種ごとに読む。たとえばBellaBotの公表登坂角度は5度以下(2026年10月24日確認)。これは坂の角度であり、越えられる段差の高さではない。この値から「5cmの段差を越えられる」「階段を移動できる」とは判断できず、他の配膳ロボットへ共通条件として当てはめることもできない。
通路幅や床の状態が合うかは、機種の取扱説明書と販売・導入窓口で確かめる。店に入る本体の大きさだけで、客がいる通路でも運用できるとは決められない。
安全と店員の分担
障害物を検知する機能があっても、それだけで客との接触を防げると保証することはできない。「自分で止まる機能」と「止まったあとに誰が対応するか」を分けておこう。
たとえば椅子が通路へ出ていて進めない場面では、機械が待つだけでは通路の状態は変わらない。店員が状況を確かめ、客へ声をかけるなどの対応を引き取る。これは分担を考えるための例であり、機体を動かす操作は、その機種の手順に従う。
積み込み、届け先の指定、受け取りの手助け、停止後の対応。この四つの担当まで決めて、搬送を任せる範囲が明確になる。役割の決め方は人が監督する条件の決め方でも整理している。
導入の進み方 — すかいらーくの公表事例
すかいらーくホールディングスは、2022年12月21日の資料で、同月27日に全国約2,100店舗・3,000台へのフロアサービスロボット導入を完了すると発表した。これは当時の導入計画の公表であり、2026年現在の稼働台数を示す数字ではない。
同資料は、ガストの導入効果として片付け完了時間35%減、歩行数42%減、ランチピーク回転率2%改善を挙げている。一方、各指標の測定店舗数や期間、他の改善策との切り分けは、この資料だけでは分からない。
顧客アンケートでは9割が「大変満足」「満足」を選んだとする。このアンケートはガスト・バーミヤン・ジョナサンなど67店舗、2,513件が対象で、歩行数などの測定母数と同じものとして扱わない。
専任インストラクターが全店舗に出向き、客と従業員の声をもとに改善を重ねたことも記されている。運用を整える取り組みは確認できるが、「その整備だけで数字が改善した」とまでは断定できない。他店の公表値は、自店でも同じ割合で改善する約束ではなく、何を確かめるかを考える材料になる。
この店の求職者ファイル
店内を見渡すときは、ロボットが走る姿に加えて、料理を載せる人と、席で受け取る人にも目を向けてみる。「移動を任せても、受け渡しと止まったあとの対応は人が担う」と説明できれば、仕組みをホールの仕事へつなげられる。
一体ごとの詳しい仕様はBellaBotの職務経歴、別の現場での分担は倉庫ロボットの職務経歴へ。移動方式の呼び名を整理したくなったらAMRとAGVの違いで確かめられる。ファイル一覧から、ほかの職場も探せる。